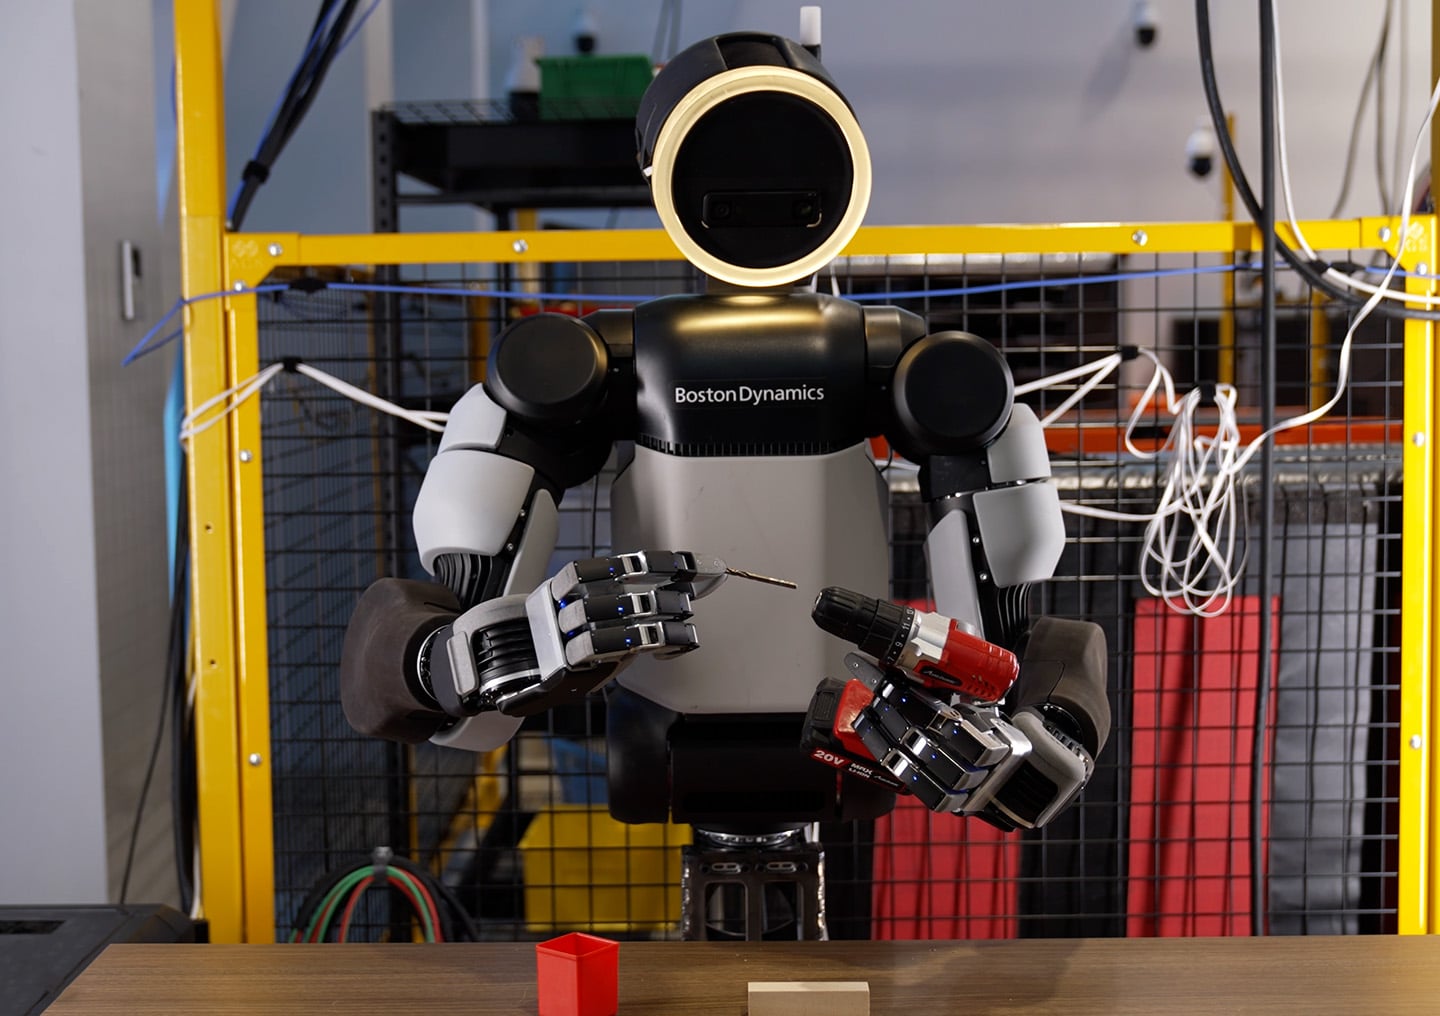
A Boston Dynamics apresentou uma nova mão para o Atlas, seu robô humanoide, com quatro dedos e 13 graus de liberdade. O desenvolvimento procura melhorar a manipulação de objetos sem perder resistência e facilidade de manutenção. Em vez de tratar a mão apenas como uma peça visualmente parecida com a humana, a empresa a posiciona como ferramenta para tarefas concretas.
A novidade, detalhada no início de outubro, ajuda a entender um dos desafios centrais da robótica: deslocar um robô pelo ambiente é apenas parte do trabalho. Para executar uma atividade útil, ele precisa segurar, posicionar, pressionar e soltar objetos com controle suficiente para não danificar o material nem comprometer a operação.
Quatro dedos e mais possibilidades de movimento
Na explicação técnica da Boston Dynamics, o projeto combina um polegar com quatro graus de liberdade e três dedos com três cada. Essa organização permite variar posições de contato e adaptar a pegada. O objetivo declarado é atender tanto aos sistemas modernos de IA quanto às exigências mecânicas do trabalho.
Graus de liberdade descrevem movimentos independentes que podem ser controlados. Um número maior amplia as possibilidades, mas também exige coordenação. A vantagem aparece quando o sistema consegue usar esses movimentos para manter um objeto estável, ajustar sua posição ou acionar uma ferramenta. Mais articulações, isoladamente, não equivalem a mais produtividade.
A comparação com uma mão humana pode ajudar a visualizar o problema, mas não precisa determinar o desenho final. Em uma aplicação industrial, a melhor solução pode ter menos dedos, diferentes proporções ou peças mais simples de substituir. O critério relevante é executar a tarefa de forma repetível, com custo e risco aceitáveis.
Destreza precisa sobreviver ao contato com objetos
A reportagem da IEEE Spectrum destaca o equilíbrio entre habilidade e robustez. O novo conjunto sucede uma solução com três dedos e sete graus de liberdade. O avanço amplia possibilidades de manipulação, mas o projeto também considera impactos, desgaste e reparos, fatores decisivos fora do laboratório.
Uma demonstração pode ser preparada com objetos limpos, posições conhecidas e iluminação controlada. No uso cotidiano, embalagens mudam, peças escorregam e superfícies acumulam resíduos. A mão precisa lidar com parte dessa variação sem exigir que cada encontro com um objeto se transforme em uma intervenção humana.
Na análise do blog, esse é o ponto mais interessante do anúncio. A robótica comercial avança quando tolera pequenas imperfeições do ambiente. Uma solução extremamente delicada pode impressionar em um vídeo e ainda ser pouco adequada a um turno de trabalho. Resistência e capacidade de recuperação são atributos tão importantes quanto precisão.
Sensores e controle trabalham como um conjunto
A Boston Dynamics descreve sensores táteis e mecanismos de atuação pensados para oferecer controle e resposta ao contato. Em termos gerais, sensores ajudam a perceber como a interação ocorre; atuadores produzem movimento. O software precisa combinar essas informações para ajustar a força e a posição de maneira compatível com o objeto.
Imagine, como exemplo ilustrativo, segurar uma caixa rígida e depois um recipiente mais flexível. Aplicar exatamente a mesma pressão pode ser inadequado. Também não basta reconhecer o objeto visualmente: o contato fornece informações que a câmera não consegue resolver sozinha. É nessa combinação que uma mão mais sofisticada pode mostrar utilidade.
Outro exemplo é acionar uma ferramenta. A pegada precisa manter o corpo da ferramenta estável enquanto um dedo executa uma ação específica. Isso exige coordenação entre mão, braço e postura do robô. A qualidade do resultado depende do sistema inteiro, e não apenas de uma articulação isolada.
Manutenção faz parte da viabilidade econômica
Equipamentos destinados ao trabalho precisam voltar a funcionar rapidamente depois de uma falha. Se um componente pequeno exige desmontagem extensa ou substituição de um conjunto caro, o custo de operação aumenta. Por isso, a possibilidade de reparar e trocar peças deve entrar na avaliação desde o início.
Para uma empresa interessada em robôs, a conta inclui aquisição, instalação, treinamento, suporte e tempo parado. Uma melhoria mecânica pode gerar valor ao reduzir interrupções, mesmo quando não aumenta a velocidade máxima. A produtividade de um sistema é o que ele entrega ao longo do tempo, considerando também falhas e recuperação.
Essa perspectiva favorece projetos que conciliem inovação com escolhas práticas. Padronização de componentes, acesso para manutenção e diagnóstico compreensível podem tornar uma tecnologia mais adotável. São características menos cinematográficas do que movimentos complexos, mas muito relevantes para quem precisa operar equipamentos todos os dias.
O futuro depende de tarefas demonstradas com consistência
O novo desenho amplia as ferramentas disponíveis para o Atlas, mas não comprova que o robô esteja pronto para qualquer trabalho. Cada atividade envolve exigências próprias de segurança, velocidade e qualidade. Uma avaliação séria precisa informar quais objetos foram usados, em que condições e com qual taxa de sucesso.
A leitura do Vale do Silício é favorável a esse foco em manipulação e robustez. Ele aproxima o debate da utilidade real dos humanoides. O próximo passo importante será mostrar desempenho consistente em tarefas específicas, incluindo as exceções que exigem ajuda humana. É assim que a destreza deixa de ser uma demonstração e passa a sustentar uma operação.
Imagem: Boston Dynamics / divulgação.